动作重定向
动作重定向把人类动捕轨迹映射到指定机器人的参考轨迹,并据此维护机器人技能模型。页面维护三个数据库:人类动捕轨迹、机器人参考轨迹、机器人技能模型,三者按上游到下游的关联组织。侧栏入口为 模型 → 动作。
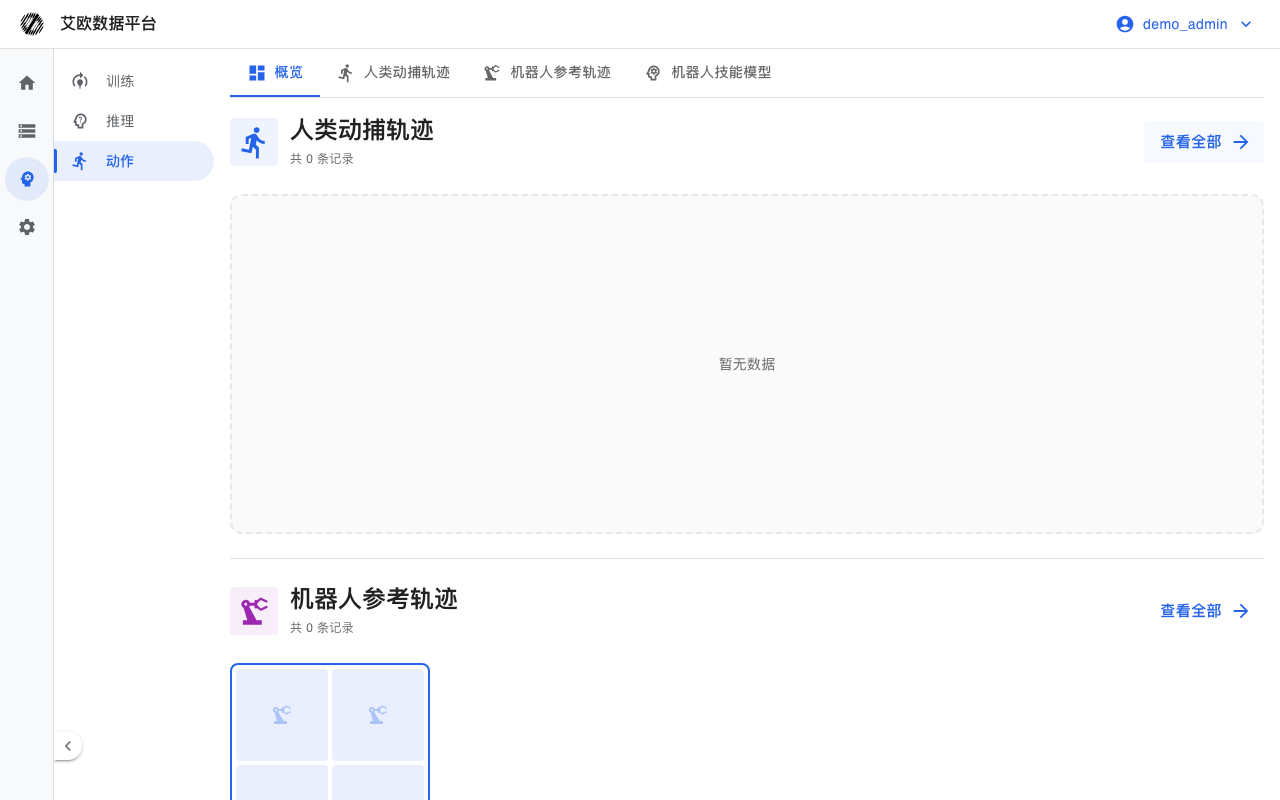
使用前提
| 项 | 内容 |
|---|---|
| 菜单入口 | 模型 → 动作 |
| 路由 | 概览 /retargeting;人类动捕轨迹 /retargeting/human-motions;机器人参考轨迹 /retargeting/robot-references;机器人技能模型 /retargeting/robot-skills |
| 必需权限 | 「查看技能/动作」 |
| 相关权限 | 「管理技能/动作」 |
| 可见角色 | 管理员、项目经理 |
| 生效规则 | 管理员不受模块权限限制;其他角色按角色默认模板生效,用户级覆盖优先于角色默认;未配置的模块为禁止 |
各角色的技能模块默认级别:
| 角色 | 「查看技能/动作」 | 「管理技能/动作」 |
|---|---|---|
| 项目经理 | 只读 | 读写 |
| 采集员 | 只读 | 禁止 |
| 标注员 | 只读 | 禁止 |
| 审核员 | 只读 | 禁止 |
「模型 → 动作」菜单仅对管理员与项目经理显示。模块权限的配置方式见 模块权限。
数据与操作
人类动捕轨迹
记录动作捕捉系统采集的人体关节运动轨迹。
| 字段 | 必填 | 说明 |
|---|---|---|
| 中文名称 | 是 | 轨迹名称,最多 255 字 |
| 英文名称 | 否 | 非中文界面下使用的名称 |
| 中文描述 | 否 | 轨迹说明 |
| 英文描述 | 否 | 非中文界面下使用的说明 |
| 项目 | 是 | 所属项目 |
| 难度 | 否 | 简单、中等、困难;默认中等 |
| 标签 | 否 | 自定义标签,输入后回车添加 |
| 排序值 | 否 | 非负整数,越大越靠前;默认 0 |
| 人类动作视频 | 是 | MP4,建议尺寸 9:16 竖屏 |
| 动作数据 | 否 | 动捕设备采集文件 |
概览与列表仅对人类动捕轨迹展示难度标签。
机器人参考轨迹
记录指定机器人在仿真中执行动作的参考轨迹,作为动作映射的目标。
| 字段 | 必填 | 说明 |
|---|---|---|
| 中文名称 | 是 | 轨迹名称,最多 255 字 |
| 英文名称 | 否 | 非中文界面下使用的名称 |
| 中文描述 | 否 | 轨迹说明 |
| 英文描述 | 否 | 非中文界面下使用的说明 |
| 项目 | 是 | 所属项目 |
| 关联人类动作 | 是 | 关联一条人类动捕轨迹 |
| 机器人型号 | 是 | 关联一台已登记的机器人 |
| 难度 | 否 | 简单、中等、困难;默认中等 |
| 标签 | 否 | 自定义标签 |
| 排序值 | 否 | 非负整数,越大越靠前;默认 0 |
| 机器人仿真视频 | 是 | MP4,建议尺寸 16:9 横屏 |
| 参考轨迹数据 | 否 | 机器人仿真文件 |
机器人技能模型
记录由参考轨迹训练得到的机器人技能模型。
| 字段 | 必填 | 说明 |
|---|---|---|
| 中文名称 | 是 | 技能名称,最多 255 字 |
| 英文名称 | 否 | 非中文界面下使用的名称 |
| 中文描述 | 否 | 技能说明 |
| 英文描述 | 否 | 非中文界面下使用的说明 |
| 项目 | 是 | 所属项目 |
| 基于机器人参考轨迹 | 是 | 关联一条机器人参考轨迹 |
| 机器人型号 | — | 从参考轨迹继承,表单内只读 |
| 难度 | 否 | 简单、中等、困难;默认中等 |
| 标签 | 否 | 自定义标签 |
| 排序值 | 否 | 非负整数,越大越靠前;默认 0 |
| 真实机器人视频 | 是 | MP4,建议尺寸 9:16 竖屏 |
| 技能模型数据 | 否 | 技能模型文件 |
数据关联
| 关联 | 基数 | 说明 |
|---|---|---|
| 人类动捕轨迹 → 机器人参考轨迹 | 一对多 | 一条人类动捕轨迹可被多条参考轨迹关联 |
| 机器人参考轨迹 → 机器人技能模型 | 一对多 | 一条参考轨迹可生成多条技能模型 |
| 人类动捕轨迹 → 机器人技能模型 | 间接 | 技能模型经参考轨迹间接关联人类动捕轨迹 |
三个数据库的完整链路为:人类动捕轨迹 → 机器人参考轨迹 → 机器人技能模型。
检索与维护
| 维度 | 适用数据库 | 说明 |
|---|---|---|
| 关键词 | 三个 | 匹配中英文名称与描述 |
| 项目 | 三个 | 按所属项目筛选 |
| 难度 | 三个 | 简单、中等、困难 |
| 标签 | 三个 | 按标签筛选 |
| 机器人 | 参考轨迹、技能模型 | 按机器人型号筛选 |
列表中每页展示 12 条卡片。卡片显示视频预览、名称、描述与标签,人类动捕轨迹卡片另显示难度;视频支持重播、放大播放与下载。
新建、编辑与删除的入口与约束如下。
| 操作 | 入口 | 允许的角色 | 约束 |
|---|---|---|---|
| 上传 | 列表页「上传」 | 管理员、项目经理 | 需「管理技能/动作」 |
| 编辑 | 详情页「编辑」 | 管理员;项目经理限本人创建的数据 | 需「管理技能/动作」 |
| 删除 | 详情页「删除」 | 管理员;项目经理限本人创建的数据 | 逻辑删除,可在回收站恢复 |
上传与编辑使用同一套表单,按类型展示对应的数据文件、视频与关联字段。视频文件在创建时必填,编辑时不填则保留原视频。
约束与限制
| 项目 | 取值 | 说明 |
|---|---|---|
| 视频格式 | MP4 | 人类动捕与技能模型建议 9:16 竖屏,参考轨迹建议 16:9 横屏 |
| 难度 | 简单、中等、困难 | 默认中等 |
| 排序值 | 非负整数,越大越靠前 | 默认 0 |
| 关联要求 | 参考轨迹须选人类动捕与机器人;技能模型须选参考轨迹 | 缺失时校验失败 |
| 技能模型机器人 | 从参考轨迹继承 | 表单内不可单独指定 |
| 数据可见范围 | 所属项目、共享项目与本人创建的数据 | 非管理员仅可见上述范围 |
| 编辑与删除 | 创建者本人或管理员 | 项目经理不能操作他人创建的数据 |
| 删除 | 逻辑删除 | 删除后可在回收站恢复 |
失败处理
| 现象 | 可能原因 | 处置 | 责任方 |
|---|---|---|---|
| 提示「请输入中文名称」 | 未填写中文名称 | 填写中文名称 | 项目经理 |
| 提示「请选择项目」 | 未选择项目 | 选择项目 | 项目经理 |
| 提示「请选择视频文件」 | 未选择视频,或所选文件不是视频 | 选择 MP4 视频文件 | 项目经理 |
| 提示「请选择关联的人类动作」 | 参考轨迹未关联人类动捕轨迹 | 选择一条人类动捕轨迹 | 项目经理 |
| 提示「请选择机器人」 | 参考轨迹未选择机器人型号 | 选择机器人型号 | 项目经理 |
| 提示「请选择关联的参考轨迹」 | 技能模型未关联参考轨迹 | 选择一条机器人参考轨迹 | 项目经理 |
| 提示「加载人类动捕轨迹失败」等加载提示 | 接口异常或无数据可见权限 | 刷新页面;确认账号对所属项目的可见范围 | 项目经理、管理员 |
| 上传失败 | 云存储连接不可用或文件读取失败 | 由管理员检查云存储连接后重试 | 管理员 |
| 列表为空 | 当前项目与筛选条件下无数据 | 切换项目或清除筛选条件 | 项目经理 |
| 详情提示「未找到数据」 | 数据已删除,或账号无可见权限 | 在回收站确认,或由项目成员查看 | 管理员 |
相关页面
| 页面 | 用途 |
|---|---|
| 机器人管理 | 机器人型号登记 |
| 技能库 | 机器人技能库与版本管理 |
| 模型训练 | 策略模型训练 |
| 模型推理 | 检查点部署为推理服务 |
| 回收站 | 恢复已删除数据 |
| 模块权限 | 模块权限的配置方式 |